
(第4篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
三、给客户的定制化建议
根据工程车作业场景的差异,可针对性选择360全景+双传感器的配置:
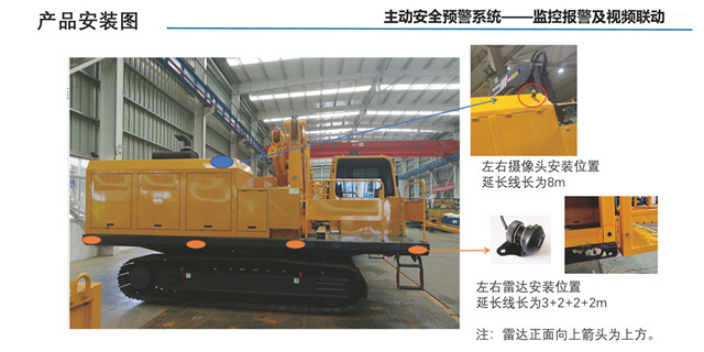
开阔工地作业车型(装载机、挖掘机):选择高清夜视360全景摄像头+BSD长距离动态监测模块,核X通过360全景提供的无死角画面,让BSD精细捕捉25米范围内的横穿工人、往来叉车,解决动态碰撞风险。
狭窄通道/泊车作业车型(推土机、压路机):选择大广角360全景摄像头+超声波雷达密距探测模块,核X通过360全景的俯视视角,结合雷达的厘米级测距,辅助驾驶员精细控制车辆与路沿石、低矮钢筋的间距,解决静态刮蹭风险。
恶劣环境作业车型(矿山自卸车):选择防雾防水360全景摄像头+全融合双传感器模块,360全景摄像头可抵御扬尘、暴雨,BSD通过算法优化减少粉尘对识别的影响,雷达完全不受环境干扰,适配极端作业条件。 根据工程车作业场景的差异,可针对性选择360全景+双传感器的配置.广州吊车6路360全景
(第4篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
2. 多传感器融合的高精度环境感知
技术参数:采用V2.1.3版本的多传感器融合算法,融合视觉、毫米波雷达、激光雷达数据,实现±5cm的定位精度,为工程车辆提供更全M、准确的环境感知能力。
智能化基础:高精度环境感知数据为工程车辆的半自动驾驶、自动泊车、路径规划等智能化功能提供技术支撑,推动工程车辆向无人化、智能化作业方向升级。
五、技术验证与合规保障
为确保方案在工程机械领域的稳定落地,针对核X技术模块设置了严格的验证要求:
毫米波雷达雨雾穿透性能:需通过第三方权W检测,确保在雨雾等恶劣天气下的探测精度。
多传感器时间同步精度:待实验室专业验证,保障视觉、毫米波雷达、激光雷达数据的时间同步性,提升AI分析的准确性。
该定制方案完全适配工程机械车辆施工现场的复杂作业需求,能够明显降低安全事故风险、提升施工管理效率、适应极端作业环境,具备广阔的应用前景与落地价值。 广州压路车6路360全景根据客户的功能需求与应用场景,灵活组合算法模块,提供定制化解决方案.
(第1篇)驾驶员状态监测预警DSM与AI360全景影像系统集成的定制解决方案具体应用
1.商用车全场景安全管控应用
长途干线货运车辆
集成后,DSM驾驶员行为状态监测预警的驾驶员状态数据与360全景影像的车辆周边环境数据、雷达的障碍物数据通过CAN总线汇聚至车规T5处理器的全景主机。当DSM检测到驾驶员闭眼超2秒触发报警时,360全景影像系统可自动切换至前方高清影像,同时雷达系统增强对前方障碍物的监测,多系统协同提醒驾驶员。若驾驶员未及时响应,车载智能终端可通过总线控制车辆进行轻微制动预警。
数据层面,全景主机将DSM的报警数据、全景影像的环境数据融合后,通过4G模块上传至云端管理平台,车队管理者可在平台同时查看驾驶员状态和车辆周边环境,实现远程全场景监控。
危化品运输车辆
硬件上,DSM系统与360全景影像、雷达系统深度互联,当DSM检测到驾驶员离岗、分神等高危状态时,360全景影像系统立即启动全方W录像,雷达系统实时监测车辆前后方动态,同时系统通过语音、屏幕报警,并将危险瞬间的DSM监测画面和360全景影像视频同步上传至云端。
(第1篇)多模态主动安全解决方案(DSM+AI360全景影像系统)在工程机械车辆领域的应用
多模态主动安全解决方案(DSM+AI360全景影像系统)在工程机械车辆领域的应用,围绕驾驶员状态监测、环境感知、恶劣场景适配三大核X展开,具体如下:
(一)核X功能适配场景
驾驶员疲劳/分神监测,规避操作风险工程机械驾驶员常面临长时间高Q度作业、单一操作环境易产生疲劳或分神的问题,系统的DSM模块可针对性提供监测;
闭眼/打哈欠检测:当驾驶员因劳累出现闭眼时长超1.5-2秒、频繁打哈欠等状态时,系统立即触发声光报警,避免因短暂失神导致的机械误操作。
分神检测:监测驾驶员头部姿态与视线方向,识别其因观察设备、闲聊等导致的长时间视线偏离作业区域(倒车等合理操作除外),及时预警纠正。
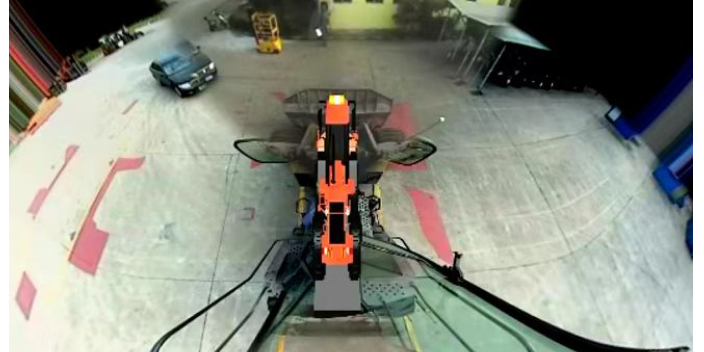
集成式环境感知,提升作业安全性通过DSM与AI360全景影像、雷达系统的协同,构建360°无盲区作业环境感知体系:
作业场景下,360°全景影像提供周围环境的实时全景画面,DSM专注监测驾驶员状态,两者数据在车规T5处理器融合后,可在驾驶员分神时同步结合雷达的障碍物预警,双重提示规避碰撞风险。
云边协同技术:打通边缘端算力与云端平台,支持远程指挥,智能调度等功能,实现工程机械的远程智能化管控.
(第4篇)驾驶员状态监测预警DSM与AI360全景影像系统集成的定制解决方案具体应用
当某辆车的DSM检测到危险状态时,平台可自动触发预警,同时调取该车辆的360全景影像实时画面,远程了解车辆周边情况,辅助决策是否需要下达远程干预指令。
智能物流园区车辆调度
在物流园区内,集成系统的DSM可监测驾驶员在园区内行驶时的分神行为,360全景影像系统可监测园区内的人员、车辆动态。当DSM检测到驾驶员视线偏离时,360全景影像系统可将园区内的危险目标(如突然出现的行人)高亮显示,同时语音报警提醒驾驶员。
数据上传至园区调度平台后,可实现园区内车辆的智能调度,根据驾驶员状态和车辆环境数据,合理规划行驶路线,提高园区物流运输效率和安全性。 工程车360全景影像系统通过4G网络,可将车辆行驶数据,报警事件及录像文件上传至管理平台.广州360全景影像系统公司
精Z目标识别是360全景拼接摄像头算法适配方案及应用从“可视”走向“智能”的关键.广州吊车6路360全景
(第3篇)工程车360定制多模态主动安全预警集成方案
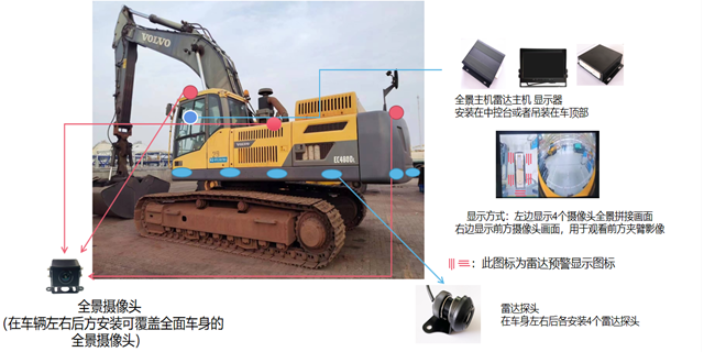
超声波雷达(距离主导):通过发射/接收超声波信号,实现0.15米精度的近距离静态障碍物探测,输出厘米级距离数据,触发分级声光报警,弥补摄像头对低矮、深色、玻璃幕墙等非视觉特征物体的识别盲区,适配车库、工地等场景的精细泊车与通行。
融合价值:二者通过“视觉动态识别+雷达距离测量”的多传感器融合,实现冗余备份(单一传感器失效时另一系统补位)、精度提升(目标类型+距离的综合判断)、场景全覆盖(高速动态到低速静态的无缝衔接)。
(三)拓展功能:热成像与特种适配
针对极端复杂场景,方案可拓展热成像检测系统:监测范围达30米,人员、设备接近时触发语音警报,倒车时自动开启后方热成像功能,进一步强化非视觉环境下的安全防护;同时采用车规级硬件设计,工业级芯片配合-30℃~85℃宽温适应能力,适配特种车辆的极端作业环境。
二、细分场景定制:精细匹配不同车辆运营需求
(一)矿山与工程机械场景
痛点:长时间作业易导致驾驶员疲劳,工地地形复杂、低矮障碍物多,盲区事故风险高。
定制方案:选择DSM+AI360全景影像+超声波雷达+激光雷达的模块组合,实时监测驾驶员状态的同时, 广州吊车6路360全景
广州精拓电子科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。